


Strukturelle Souveränität definiert die Schwelle für autonome Manipulation mit hoher Nutzlast. In der kompromisslosen Umgebung der Maschinenbedienung, der Handhabung von Schwergussteilen und des Roboterschweißens muss die "Hand" des Roboters als unnachgiebige Verlängerung des Arm-Drehmoments fungieren. Während die additive Fertigung leichte Greifer revolutioniert hat, verlangt die Physik der Hochleistungs-Industrieautomation oft den absoluten Elastizitätsmodul von Metall. Wenn sich Ihre Greiferfinger unter der Belastung einer 20-kg-Nutzlast auch nur um 0,5 mm durchbiegen, kann die daraus resultierende "Momentarm"-Verschiebung dazu führen, dass Teile verrutschen, Sensoren falsch messen und teure Harmonikgetriebe überhitzen. Die Bewältigung dieser Anforderung an null Durchbiegung erfordert den strategischen Einsatz von CNC-gefrästen Roboter-Greifern. Jucheng Precision agiert als hochpräzises subtraktives Refugium im Shenzhener Präzisionsfertigungs-Hub und bietet die 5-Achs-CNC-Tiefe, die benötigt wird, um Backen und Flansche zu liefern, die das strukturelle Rückgrat für den 24/7-Industriebetrieb besitzen. Im weiteren Rahmen von kundenspezifischen Roboter-End-of-Arm-Tooling, überbrücken wir die Kluft zwischen "Konzept-Griff" und "Schwerlast-Souveränität" und stellen sicher, dass Ihre Automatisierungszellen mit absoluter Maßsicherheit skalieren.
Der Aufbau einer widerstandsfähigen industriellen Lieferkette im Jahr 2026 erfordert die Ablehnung der Standard-Logik von "Lohnfertigungs-Toleranzen". Amateure nähern sich einem parallelen Roboterfinger oft wie einer einfachen Halterung, ohne zu wissen, dass der kumulative Fehler mehrerer 3-Achs-Aufspannungen die für konsistentes Greifen erforderliche geometrische Parallelität zerstört. Jucheng Precision eliminiert diese "Greifausfälle", indem ein strenges "Monolithisches Bearbeitungsprotokoll" durchgesetzt wird. Wir verwenden Aluminium in Luftfahrtqualität und gehärtete Werkzeugstähle, um sicherzustellen, dass Ihre Effektoren nicht nur gut aussehen – sie überleben die rauen Realitäten der Fabrikhalle. Dieser Leitfaden zerlegt die Wahl zwischen Metallen und Polymeren, die Physik der Sub-Mikron-Parallelität und warum die 5-Achs-Anlage von JUCHENG die verbindliche Grundlage für alle ist, die CNC-gefrästen Roboter-Greifern für den globalen Markt entwickeln.
Metall vs. Kunststoff: Wann Aluminium oder Werkzeugstahl wählen?
Präzisionsparallelität: Warum +/- 0,01 mm Toleranzen zwingend erforderlich sind?
Oberflächensouveränität: Harteloxieren für wiederholte Reibung
Der JUCHENG-Winkel: 5-Achs-CNC für ultra-steifes Aluminium in Flugzeugqualität
Häufig gestellte Fragen: CNC-gefräste Greifer
Metall vs. Kunststoff: Wann Aluminium oder Werkzeugstahl wählen?
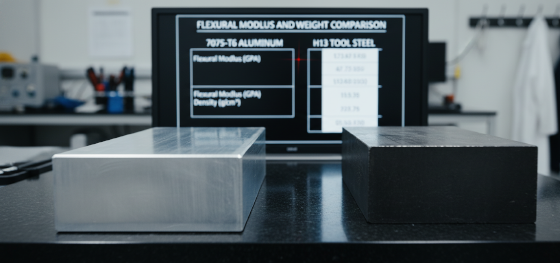
Materialdichte und Biegemodul bestimmen den Erfolg der Hochdrehmoment-Automation. In der Debatte über CNC-gefrästen Roboter-Greifern, müssen Ingenieure das "Steifigkeits-Gewichts-Verhältnis" gegen die Einsatzumgebung bewerten. Für die meisten industriellen Pick-and-Place-Aufgaben ist Aluminium 7075-T6 der unangefochtene König. Es bietet eine Streckgrenze (500 MPa), die mit vielen Baustählen mithalten kann, aber bei 33% der Masse, wodurch die dynamische Trägheit des Roboters niedrig bleibt. Wenn der Roboter jedoch eine Hochtemperaturschmiede bedient oder abrasive Sandgussteile handhabt, wechseln wir zu H13- oder D2-Werkzeugstahl. Diese Materialien bieten die "Thermische und Abrasive Rüstung", die benötigt wird, um dort zu überleben, wo Aluminium weich werden oder erodieren würde. Jucheng Precision hilft Ihnen, diese Matrix zu navigieren, und stellt sicher, dass Sie nicht teuren Stahl überdimensionieren, wenn eine leichte Aluminiumbacke schnellere Zykluszeiten und weniger Motorbeanspruchung liefern würde.
Präzisionsparallelität: Warum +/- 0,01 mm Toleranzen zwingend erforderlich sind?
Die mechanische Wiederholbarkeit eines Parallelgreifers ist eine Geisel der subtraktiven Genauigkeit. Wenn die beiden gegenüberliegenden Finger eines Greifers nicht perfekt parallel innerhalb von +/- 0,01 mm sind, "wandert" das Teil während des Greifzyklus. Diese scheinbar geringfügige Verschiebung führt dazu, dass sich der Schwerpunkt des Teils bewegt, was zu einer falsch ausgerichteten Platzierung führt, die die gesamte Montagelinie zum Stillstand bringt. CNC-gefrästen Roboter-Greifern bei Jucheng Precision konzentriert sich stark auf die "Wahre Position" der Montagebohrungen. Wir verwenden spezielle diamantbestückte Fräser, um eine Oberflächengüte von Ra 0,4 µm zu erreichen, wodurch sichergestellt wird, dass die Metall-auf-Metall-Schnittstelle zwischen Greiferbasis und Backe perfekt eben ist. Dieses Maß an Präzision eliminiert die Notwendigkeit teurer manueller Unterlegungen während der Installation und stellt sicher, dass Ihre kundenspezifischen Roboter-End-of-Arm-Tooling die chirurgische Genauigkeit liefert, die für die Montage von Bauteilen im Sub-Millimeter-Bereich erforderlich ist.
Oberflächensouveränität: Harteloxieren für wiederholte Reibung
Operational survival requires more than just internal strength; it demands surface energy management. Aluminum, while rigid, is relatively soft and prone to "Galling" and "Scuffing" after thousands of cycles. For CNC-gefrästen Roboter-Greifern, Jucheng Precision implements a mandatory Type III Hard Coat Anodizing protocol. This electrochemical process transforms the outer microns of the aluminum into a ceramic-hard layer of aluminum oxide. This "Sapphire Armor" provides a surface hardness of 60-70 HRC, allowing your gripper fingers to slide against steel parts for millions of cycles without wearing down. For steel components, we offer black oxide or gas nitriding to provide a similar anti-friction barrier. We don't just "cut parts"; we engineer environmental defense systems that ensure your robotic effector maintains its "Day One" tolerances through years of high-vibration factory use.
Der JUCHENG-Winkel: 5-Achs-CNC für ultra-steifes Aluminium in Flugzeugqualität
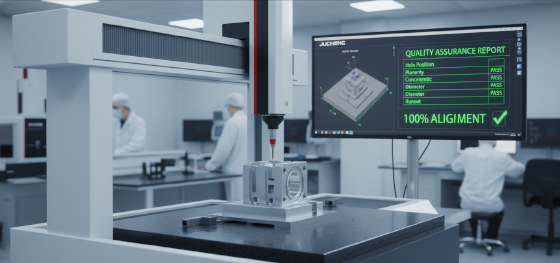
Manufacturing excellence at Jucheng Precision is built on the foundation of the "Single-Setup" mandate. We recognize that complex robotic jaws often feature angled mounting facets and internal air channels that intersect in 3D space. Attempting to machine these on a standard 3-axis mill involves multiple re-fixturing cycles, each introducing a "Metrological Drift." JUCHENG eliminates this risk by utilizing elite 5-axis Haas and Mazak CNC centers. We machine your entire gripper assembly in a single setup, ensuring that every mounting hole is perfectly orthogonal to the primary datum. This surgical consistency is why our CNC-gefrästen Roboter-Greifern are chosen by global automotive Tier-1 suppliers. We provide the material lot traceability and CMM inspection reports for every batch, providing the "Paper Trail of Quality" required for industrial-tier contracts. Stop gambling your project's ROI on vendors who can't bridge the gap between metal and motion. Leverage our decade of subtractive mastery to validate rapidly and launch with an uncompromising grip.
Häufig gestellte Fragen: CNC-gefräste Greifer
Frage: How much weight can I save by using 7075 aluminum instead of stainless steel for grippers?
Antwort: Aluminum 7075 offers a 60% mass reduction compared to 316 stainless steel while maintaining nearly 90% of the yield strength, making it the superior choice for high-speed robotic effectors.
Frage: What is the tightest tolerance JUCHENG can hold for a robotic finger joint?
Antwort: Utilizing our precision 5-axis fleet, we routinely achieve +/- 0.005mm (0.0002") on critical bearing seats and +/- 0.01mm on overall jaw parallelism for CNC-gefrästen Roboter-Greifern.
Frage: Do you provide custom soft-jaws to prevent marking delicate parts?
Antwort: Yes. We often machine the primary gripper linkage from aluminum and then utilize **overmolded gripper fingers** with soft TPE or Silicone (Shore 50A) to provide a non-marring, high-friction interface for delicate glass or plastic components.

